В динамичния пейзаж на операциите на атомните електроцентрали, търсенето на усъвършенствани решения за инспекция достигна безпрецедентен връх. Като специализиран доставчик на роботизирани кучета за инспекция на атомни електроцентрали, бях свидетел от първа ръка на трансформиращото въздействие, което тези машини имат върху индустрията. В тази публикация в блога ще се задълбоча в критичната тема за маневреността, изследвайки как нашите роботизирани кучета се ориентират в сложността на пренаселената среда на атомна електроцентрала с несравнима прецизност и ефективност.
Разбиране на предизвикателствата на инспекциите на атомни електроцентрали
Атомните електроцентрали са сложни и високорискови среди, характеризиращи се с лабиринт от оборудване, тръби и конструкции. Традиционните методи за проверка често включват човешки техници, които са изправени пред множество предизвикателства, включително излагане на радиация, ограничен достъп до затворени пространства и потенциал за човешка грешка. Тези предизвикателства не само създават рискове за безопасността на хората, но могат също да доведат до неефективност в процеса на инспекция, което води до по-дълги престои и по-високи разходи.
Решенията за роботизирана инспекция се появиха като промяна в играта в ядрената енергетика. Тези роботи могат да изпълняват широк спектър от задачи, от визуални проверки и радиационен мониторинг до тестване на оборудване, без да излагат на риск човешки животи. Въпреки това, за да бъде роботизираното решение за инспекция наистина ефективно, то трябва да притежава отлична маневреност, особено в претъпкани среди на атомни електроцентрали.
Ключови аспекти на маневреността при роботизирани кучета за инспекция на атомна електроцентрала
Мобилност и адаптивност
Нашите роботизирани кучета за инспекция на атомна електроцентрала са проектирани с усъвършенствани функции за мобилност, които им позволяват да се придвижват през различни терени и препятствия, често срещани в атомните електроцентрали. Тези роботизирани кучета са оборудвани с четириноги системи за придвижване, които имитират движението на животни. Този дизайн осигурява няколко предимства пред традиционните колесни или верижни роботи.
Четириногите роботи могат лесно да преминават през неравни повърхности, като стълби, рампи и пълни с отломки зони. Те могат да коригират походката и стойката си в реално време, за да се адаптират към различни терени, осигурявайки стабилно и ефективно движение. Например, когато изкачва стълби, роботизираното куче може да регулира дължината и ъгъла на краката си, за да поддържа баланс и сцепление. Тази адаптивност е от решаващо значение в атомните електроцентрали, където оформлението може да бъде сложно и непрекъснато променящо се поради дейности по поддръжка и строителство.
Избягване на препятствия
В претъпкана среда на атомна електроцентрала избягването на препятствия е критичен аспект на маневреността. Нашите роботизирани кучета са оборудвани с цялостен набор от сензори, включително LiDAR (засичане на светлина и обхват), камери и ултразвукови сензори. Тези сензори работят заедно, за да създадат подробна 3D карта на околната среда, позволявайки на роботизираното куче да открива и избягва препятствия в реално време.
Сензорът LiDAR излъчва лазерни лъчи и измерва времето, необходимо на лъчите да отскочат от обектите. Тези данни се използват за създаване на 3D карта с висока разделителна способност на околната среда, която може да се използва от робота за идентифициране на потенциални препятствия. Камерите предоставят визуална информация, която може да се използва за разпознаване на обекти и навигация. Ултразвуковите сензори се използват за откриване на препятствия с малък обхват, осигурявайки допълнителен слой на безопасност.
Когато бъде открито препятствие, роботизираното куче може бързо да коригира пътя си, за да го избегне. То може или да заобиколи препятствието, да го изкачи (ако е възможно) или да спре и да изчака препятствието да бъде премахнато. Тази способност за избягване на препятствия в реално време гарантира, че роботизираното куче може да работи безопасно и ефективно в пренаселена среда на атомна електроцентрала.
Автономна навигация
Автономната навигация е друг ключов аспект на маневреността на нашите роботизирани кучета за инспекция на атомна електроцентрала. Тези роботизирани кучета са оборудвани с усъвършенствани алгоритми и софтуер, които им позволяват да навигират автономно през атомната електроцентрала. Роботът може да бъде програмиран с предварително определен маршрут за проверка или може да използва своите сензори, за да създаде оптимален път в движение.
Автономната навигационна система взема предвид различни фактори, като разположението на електроцентралата, местоположението на препятствията и задачите за проверка, които трябва да бъдат изпълнени. Той може динамично да коригира маршрута въз основа на промените в реално време в околната среда. Например, ако в зоната за инспекция е инсталирано ново оборудване, роботизираното куче може бързо да преначертае своя маршрут, за да избегне новото препятствие.
Приложения и предимства в реалния свят
Отличната маневреност на нашите роботизирани кучета за инспекция на атомна електроцентрала има няколко реални приложения и предимства.
Подобрена безопасност
Използвайки роботизирани кучета за инспекции, можем значително да намалим риска от излагане на хора на радиация. Кучетата роботи имат достъп до зони, които са твърде опасни за човешките техници, като зони с висока радиация и затворени пространства. Това не само защитава здравето и безопасността на работниците, но също така намалява потенциала за злополуки и наранявания.
Подобрена ефективност
Високото ниво на маневреност позволява на роботизираните кучета да извършват проверки по-бързо и по-точно от традиционните методи. Те могат да покрият големи площи за кратко време, а сензорите им могат да открият и най-малките дефекти или аномалии. Това води до по-бързо идентифициране на проблемите и по-ефективни процеси на поддръжка и ремонт, намалявайки общия престой на атомната електроцентрала.
Спестяване на разходи
Използването на роботизирани кучета за инспекции може да доведе до значителни икономии на разходи. Намалената нужда от човешки труд, съчетана с повишената ефективност на процеса на проверка, може да намали оперативните разходи. Освен това, ранното откриване на проблеми може да предотврати скъпи повреди и ремонти, спестявайки пари на атомната електроцентрала в дългосрочен план.
Нашите продуктови предложения
Като водещ доставчик на роботизирани кучета за инспекция на атомни електроцентрали, ние предлагаме набор от продукти, съобразени със специфичните нужди на атомната енергийна индустрия.
НашитеАвтономно роботизирано куче за инспекция на ядрено съоръжениее специално проектиран за подробни инспекции в атомни електроцентрали. Оборудван е с камери с висока резолюция, радиационни детектори и други специализирани сензори за прецизни и изчерпателни проверки.
TheАвтономно роботизирано куче за патрулиране и инспекцияе подходящ за редовни обходи и общи проверки. Той може бързо да покрие големи площи и да извърши основни проверки, като гарантира цялостната безопасност и целостта на електроцентралата.
Предлагаме иАвтономен четириног робот за инспекция на нефтопроводи и газопроводи, който, въпреки че е предназначен за нефто- и газопроводи, споделя много от същите усъвършенствани характеристики на маневреност и може да бъде адаптиран за определени задачи за инспекция в атомни електроцентрали.
Заключение и призив за действие
Маневреността на нашите роботизирани кучета за инспекция на атомна електроцентрала е ключов фактор за тяхната ефективност в пренаселена среда на атомна електроцентрала. Тяхната мобилност, избягване на препятствия и способности за автономна навигация им позволяват да извършват проверки безопасно, ефикасно и точно.
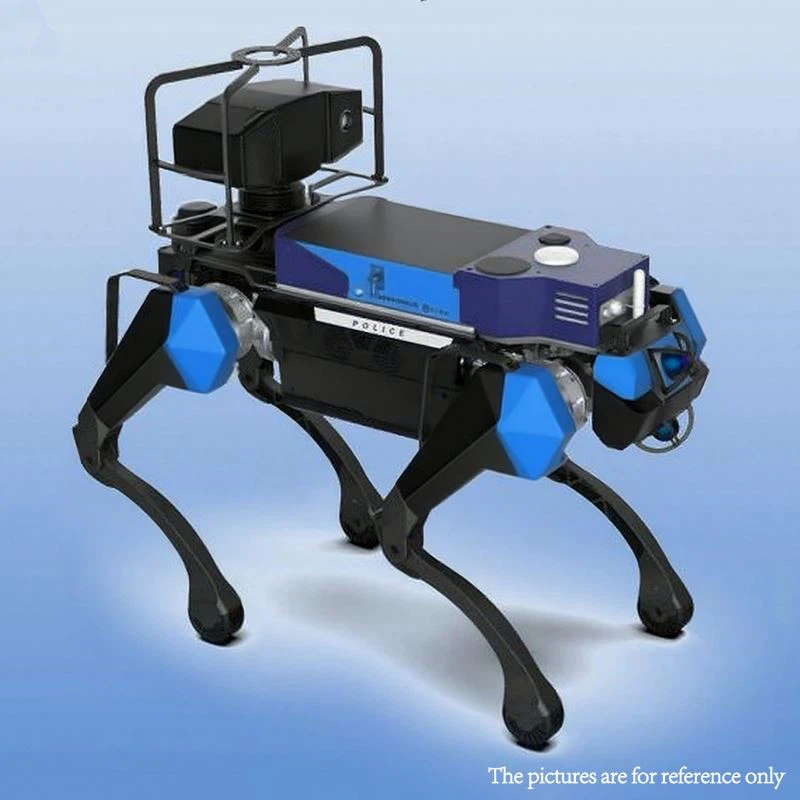

Ако сте в индустрията за ядрена енергия и търсите надеждно и иновативно решение за инспекция, ви каним да разгледате нашата гама от продукти. Нашият екип от експерти е готов да работи с вас, за да разбере вашите специфични нужди и да предостави най-подходящото роботизирано куче за вашите изисквания за инспекция. Свържете се с нас днес, за да започнем разговор за това как нашите продукти могат да трансформират вашите процеси за инспекция на атомна електроцентрала.
Референции
- Смит, Дж. (2020). „Напредък в технологиите за роботизирана инспекция за ядрени съоръжения“. Journal of Nuclear Engineering.
- Джонсън, А. (2019). „Четириногите роботи: дизайн и приложения в опасни среди“. Robotics Research Journal.
- Браун, C. (2021). „Автономна навигация в сложни индустриални среди“. Списание за индустриална автоматизация.