


Здравейте, аз съм от екипа, който създава тези роботизирани кучета за инспекция на атомни електроцентрали — да, тези, които вероятно сте виждали да се появяват в новините напоследък за избягване на опасни радиационни зони, които никой човек не би докоснал. Много хора ме питат как тези четириноги машини остават захранвани в такива интензивни среди с високи залози, защото нека бъдем реални: ако вашият робот умре по време на проверка, това не е просто неприятно, а пропуснат опит за улавяне на малък теч от тръба или радиационна гореща точка, преди да се превърне в голям, лош проблем. Така че днес разбивам характеристиките на потреблението на енергия на нашите специфични за ядрени роботи кучета-роботи, без жаргон, само истинските неща, с които се сблъскваме по време на работа.
Първо, нека подготвим сцената. Ядрените централи са сурови – помислете си за претъпкани, лабиринтни пространства с тесни коридори, стръмни стълби, мокри подове и всякакви повърхностни текстури (ръждив метал, гладък бетон, хлъзгав епоксид). За разлика от роботизирано куче, което патрулира в офис сграда, нашето ядрено няма ясна и равна пътека, по която да се плъзга. Това е огромен фактор за потреблението на енергия, тъй като всеки път, когато четириногото трябва да коригира походката си, за да изкачи стъпало или да се завърти на неравен терен, то изразходва повече батерия, отколкото робот с колела. Виждал съм много хора да смесват роботи с колела и чисти четириноги, но за ядрена работа четирите крака не подлежат на обсъждане. Можете да проверите как сме го настроили за други индустриални настройки в нашата връзка къмИнтелигентен инспекционен четириног робот за сигурност и промишлена инспекциястраница, която има задълбочено гмуркане в основите на коригиране на походката.
Сега захранването се разделя на три основни групи за нашите ядрени роботизирани кучета: придвижване, инспекционен полезен товар и основни системи. Да започнем с движението, защото там отива по-голямата част от енергията. Стандартно готово четириного използва около 20-30 вата само за да стои неподвижно, нали? За нашата ядрена версия трябваше да увеличим това до 35-45 вата на празен ход, тъй като подовете на централата често са неравни и роботът трябва да противодейства на неща като магнитни полета от близките трансформатори или леки падания на пода, които биха накарали стандартен робот да се преобърне. Когато се движи с бавно патрулно темпо (ограничаваме го на 1,5 км/ч, за да сме в безопасност около оборудването), мощността на придвижване е около 60-70 вата. Но ако става въпрос за изкачване на 15-градусово стълбище (суперчесто срещано в стари ядрени централи, построени през 70-те години, с по-малки стълби за достъп) или навигиране в хлъзгава зона на разлив от химически теч, това скача до 100-120 вата. Това е голямо колебание и затова не можем да използваме малка батерия – имаме нужда от нещо, което може да се справи с тези пикови тегления, без да изгасне.
След това полезен товар за проверка. Тук ядрените нужди са много по-различни от, да речем, нефтопроводите и газопроводите. За нефт и газ роботизирано куче може да носи термична камера и детектор за газ, които са с ниска мощност, но атомните централи се нуждаят от много по-чувствително оборудване. Говорим за радиационни дозиметри (високочувствителни броячи на Гайгер, не евтините), ултразвукови измерватели на дебелината на стените на тръбите, които могат да бъдат корозирали от радиация, гама камери за откриване на горещи точки в стените на защитната обвивка на реактора и понякога дори сензори за качество на въздуха за летливи органични съединения, които се натрупват в неизползвани помещения на завода. Всички тези съоръжения добавят 15-25 вата потребление, в зависимост от това какво използваме. Дозиметърът и сензорът за качество на въздуха работят със стабилни 10 вата, но гама камерата може да достигне 20-25 вата, когато сканира дебела бетонна стена. Това е голяма част от мощността, така че трябва да сме сигурни, че батерията може да покрие както пиковете на придвижване, така и полезния товар едновременно.
Основните системи са третата група и тук трябваше да станем наистина умни за ядрената енергия. Роботът не просто се движи - той трябва да управлява автономна навигация, защото хората не могат да бъдат в радиационни зони. Това означава вграден LiDAR, камери за визуална одометрия, чипове за обработка и комуникационно оборудване. Само LiDAR използва 10-15 вата, а обработката за навигация (особено картографиране на нов заводски етаж за първи път) може да извлече още 20 вата. След това има радиовръзка – използваме локална мрежа, подобна на 5G, вътре в завода, но поради всички бетонни и метални стени се нуждаем от по-силен предавател, който добавя 5-10 вата. Общото потребление на основната система се движи около 40-50 вата, когато всичко работи, и това е стабилно дори когато роботът просто патрулира, а не се движи.
Сега животът на батерията: това е частта, която прави ядрените роботизирани кучета различни от всеки друг индустриален робот там. Стандартно потребителско четириного (като тези, които виждате за домашни любимци или домашна сигурност) получава 2-3 часа работа, което е боклук за атомните централи. Имахме нужда от поне 8 часа непрекъсната проверка и 12 часа в режим на готовност, за да покрием пълна смяна. Затова избрахме литиево-йонна фосфатна (LiFePO4) батерия, а не литиево-полимерните неща, които са често срещани в хоби роботите. LiFePO4 е много по-издръжлив, издържа на екстремни температури (ядрените централи могат да бъдат 30-40 градуса C в активни зони, по-студени в неизползвани зони за съхранение) и не се запалва, ако се блъска. Батерията ни е 24V, 20Ah, така че общо 480 ватчаса. Но изчакайте – потреблението на мощност не е просто напрежение, умножено по амперчасове, защото пиковите потребления имат значение. Например, когато роботът се изкачва по стълби, общата консумация е ~140 вата (придвижване 120, полезен товар 10, сърцевина 10), така че ще продължи само няколко часа, ако се изкачва непрекъснато. Но по-голямата част от централата е с плоски коридори, така че средната консумация е 80-90 вата, което ни осигурява 5-6 часа активно време. Това все още е достатъчно за повечето смени, но ние добавихме функция за бърза смяна на батерията - можете да поставите нова за по-малко от 2 минути, така че операторите да могат да поддържат робота почти безкрайно.
Едно нещо, за което хората не говорят достатъчно, са промените в енергийната ефективност, специфични за ядрените среди. Например, имаме „режим на радиация“, който изключва несъществени системи, когато роботът е в зона с висока радиация. LiDAR все още работи, но вторичната камера (за правене на красиви снимки, от която операторите не се нуждаят) се изключва, а гама камерата се включва само когато е близо до предварително маркирана гореща точка. Това намалява консумацията на енергия с 20-30 вата в тези зони, което добавя почти един час работа. Добавихме и регенерация на енергия за придвижване – когато роботът се спуска надолу, краката действат като генератори, подавайки малко енергия обратно към батерията. Това не е голяма печалба, като 5-10 вата, но всичко помага, когато сте на място, където не можете да зареждате с часове.
Друг важен фактор е околната среда: атомните централи са прашни, влажни и имат електромагнитни смущения (EMI) от цялото голямо оборудване. EMI се забърква с комуникацията, така че трябва да използваме екранирани кабели за полезния товар и основните системи, което добавя малко съпротивление, което означава, че губим 5-10% от мощността на батерията за загряване. Ето защо тествахме нашите роботи първо в реални ядрени централи, а не само в лаборатории. Можете да проверите как адаптирахме това за специфични за ядрени случаи случаи на употреба в нашияАвтономно роботизирано куче за инспекция на ядрено съоръжениестраница, която съдържа казуси от нашите разполагания в две ядрени централи в САЩ миналата година.
Чакай, нека сравним това с други роботи за проверка, за да го поставим в перспектива. Роботите на колела, използвани в някои производствени зони, използват по-малко енергия - средно около 50-60 вата - защото не им се налага да се изкачват по стълби, но не могат да влизат в тесни пространства или да преминават през препятствия като четириног робот. Тези с крака на колелата, които са популярни за промишлена работа на открито, имат сходни мощностни характеристики с нашите, но не са предназначени за радиация. Можете да видите разликата в нашата връзка къмИнтелигентен инспекционен робот с колела и крака за промишлена инспекциястраница, която отбелязва, че нямат EMI екраниране или устойчиви на радиация полезни товари, които използваме. За нефтопроводите и газопроводите инспекционните роботи там работят в предимно равни външни зони, така че средната им консумирана мощност е по-ниска — около 40-50 вата, с по-дълго време на работа, тъй като не им се налага да се настройват за стълби или неравни подове. Затова и батериите им са по-малки. Изградихме и версия за обща проверка за всички видове индустриални обекти, която можете да видите в нашияАвтономно роботизирано куче за патрулиране и инспекциястраница, която балансира потреблението на енергия както за равен, така и за неравен терен, без специфични за ядрените настройки.
Сега, най-голямото предизвикателство, с което сме се сблъскали с мощността: радиационно увреждане на компонентите на батерията. Дори LiFePO4 батериите се разграждат с времето, когато са изложени на силна радиация, тъй като радиацията разгражда електродните материали. Работим върху закален корпус на батерията, който блокира ниско ниво на радиация, което би трябвало да удължи живота на батерията от 2 години на 5 и да намали загубата на мощност от излагане на радиация с 15%. Това променя играта, защото смяната на батерии в ядрена централа е караница – трябва да координирате действията си с екипите по безопасност, да изключвате малки участъци от централата и т.н.
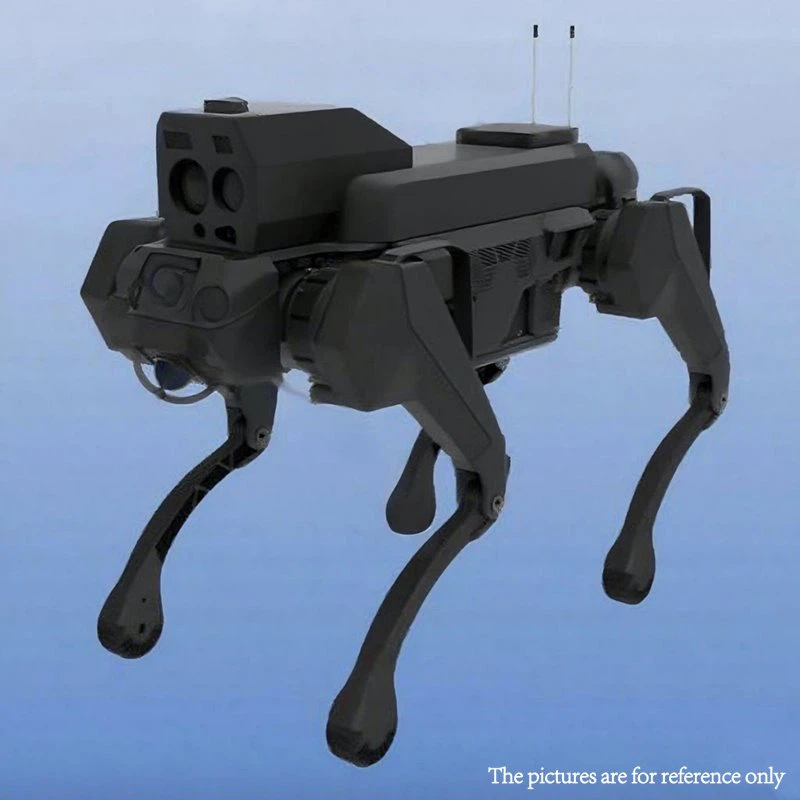

И така, какво означава всичко това за вас, ако сте мениджър на завод, който иска да внедри един от тях? Това означава, че нашите роботизирани кучета не са просто играчки – те са създадени за точните условия на захранване на вашето ядрено съоръжение. Времето на работа, пиковата мощност и ефективността са настроени специално за неравномерната среда с висока радиация и EMI, в която работите. Ако ви е омръзнало да изпращате човешки инспектори в опасни зони или да се справяте с роботи на колела, които засядат на стълбища или не могат да забележат малки течове от тръби, нашите роботизирани кучета решават тези проблеми.
Ако сте готови да научите повече за това как тези мощностни характеристики се превеждат към специфичните нужди на вашето предприятие или да разговаряте чрез доставка, свържете се с нас. Разположихме 12 от тези роботи в Северна Америка и Европа през последните две години и винаги се радваме да разгледаме казуси, да коригираме полезния товар за вашите уникални изисквания за проверка или да отговорим на всякакви въпроси относно живота на батерията и използването на енергия.
Референции
- Международна агенция за атомна енергия (МААЕ). (2021 г.). Роботика за инспекция на ядрени съоръжения: изисквания за безопасност, производителност и мощност. Серия за ядрена енергия на МААЕ № NP-T-5.12.
- Zhang, L., et al. (2022). Енергийна ефективност на четириноги роботи в промишлена среда: Сравнителен анализ на походката и терена при движение. IEEE Transactions on Robotics and Automation, 38(4), 2145-2158.
- Комисията за ядрено регулиране на САЩ (NRC). (2023). Усъвършенствани технологии за инспекция на атомни електроцентрали: показатели за ефективност на роботизирани системи. Доклад на NRC № NUREG/CR-7250.
- Асоциация на роботизираните индустрии (RIA). (2022). Технологии за батерии на четирикраки роботи за сурови промишлени среди. Технически доклад на RIA TR-0019.
- Международна организация по стандартизация (ISO). (2021 г.). Атомни електроцентрали - Роботизирани системи за инспекция: Общи изисквания. ISO стандарт 18755:2021.


