


Ако сте следвали тенденциите в индустриалната роботика, вероятно сте виждали шума около роботизираните кучета, но нека станем реални – по-голямата част от тази технология е създадена за пода на магазин за хранителни стоки или пътека в задния двор. Когато става въпрос за инспекции на атомни електроцентрали? Това е съвсем различна игра с топка. Като доставчик на решения за роботизирани кучета за инспекция на атомни електроцентрали, непрекъснато ме питат: как тези четириноги машини всъщност успяват да заковат маршрутите си за инспекция? Не става въпрос само за това да можеш да ходиш; става дума за комбиниране на автономност, данни в реално време и задълбочено разбиране на рисковете от ядрената централа, за да се направят маршрути, които са безопасни, точни и много по-ефективни от изпращането на човек в радиоактивна зона. Нека да разберем как работи това и между другото, ако искате да видите една до друга нашата технология за различни индустрии като нефт и газ, разгледайте тази връзка: Автономен четириног робот за инспекция на нефтопроводи и газопроводи.
Първо, ядрените централи са хаотична среда. Има стегнати тръбопроводи, тежко оборудване, радиационни зони, които се променят въз основа на скорошна поддръжка, и неща като температурни колебания или вибрации, които могат да объркат дори най-внимателно съставените планове. Така че оптимизирането на маршрута за нашите роботизирани кучета не е еднократно нещо – това е непрекъснат цикъл, управляван от данни, който започва преди роботът дори да се движи. Когато внедряваме единица, ние първо картографираме цифрово цялата инсталация, но не само основен етажен план. Маркираме всяка критична зона: нива на радиация, места на вентили, манометри и дори пътеки, които са хлъзгави или ограничени. След това наслояваме променливи като приоритети на инспекция – като проверка на зоната на херметизация на реактора всяка смяна или по-малко критично помпено помещение веднъж на ден. Това базово картографиране е мястото, където се отличаваме от обикновените роботизирани инспектори; твърде много други четириноги роботи (като тези, създадени за обща сигурност) нямат спецификата за високорискови настройки, така че това персонализирано картографиране е първа стъпка.
След това бордовите системи на робота вършат тежката работа, когато става въпрос за динамично регулиране на маршрута. Нашето роботизирано куче за ядрена инспекция е заредено със сензори – LiDAR, камери, радиационни детектори, термовизионни камери – които подават данни в реално време към неговия навигационен софтуер. Ако тръба тече (което може да повлияе както на температурата, така и на радиацията) или работник по поддръжката е отцепил пешеходна пътека по време на проверката, роботът не трябва да чака човек да планира отново. Той може да пренасочва в движение, като избягва закъснения и поддържа инспекциите на път. Преди няколко месеца клиент на комунални услуги ни каза, че старият им робот за инспекция с фиксиран модел ще се забива за 20 минути всяка седмица върху купчина складирани части в турбинно помещение – нашето роботизирано куче коригира маршрута си за 10 секунди без прекъсване, без да е необходима човешка намеса. За контекст, ако сте любопитни как нашите четириноги се адаптират към различни индустриални среди, вижте тази връзка: Интелигентен инспекционен четириног робот за сигурност и промишлена инспекция.
Друга голяма част от оптимизирането на маршрутите е приоритизирането на зони с висок риск, което не подлежи на обсъждане в атомните централи. Хората не могат да прекарват часове в зона дори с ниско ниво на радиация, така че нашите роботизирани кучета са програмирани да прекарват допълнително време на места, които са най-важни: заварки в първичната верига на реактора, стебла на клапани в спомагателната система и зони, склонни към корозия. Вместо да се втурва през всеки ъгъл с еднакво темпо, роботът забавя скоростта в критични зони, за да заснеме изображения и данни с висока разделителна способност и се движи бързо през коридорите с нисък риск. Тук не става дума само за ефективност – става въпрос за съответствие. Ядрените регулатори изискват подробни, последователни инспекции, така че нашият софтуер за оптимизиране на маршрута е проектиран да проверява всяка стъпка, доказвайки, че роботът е проверил всяко необходимо място, което намалява документацията за екипите на централата.
Чакай, да поговорим и за терена. Ядрените централи имат всякакви повърхности: гладък бетон, настъргани подове, стръмни стълби и дори малки празнини около оборудването, в които човешките инспектори (и роботите на колела) не могат да се ориентират лесно. Нашият дизайн с четири крака е перфектен тук, защото може да регулира походката си за различни повърхности - бавно и стабилно на настъргани подове, малко по-пъргаво на неравен бетон и дори да прекрачва малки отломки, без да забавя скоростта. Много роботи за инспекция на колела не могат да се справят с половината терен в ядрена централа, така че техните маршрути са ограничени до открити пространства, пропускайки критични места. Нашите роботизирани кучета нямат този проблем, така че техните оптимизирани маршрути покриват всеки инч, а не само лесните части. Ако искате да видите как се адаптираме между дизайни с колела и крака за конкретни случаи на употреба, струва си да разгледате тази връзка: Интелигентен робот за инспекция с колела и крака за промишлена инспекция.
Интегрирането на данни е друга ключова част, за която не виждам достатъчно други доставчици да говорят. Когато настроим маршрута на роботизирано куче, той не е изолиран – той се синхронизира със съществуващите системи на завода: CMMS (компютъризирана система за управление на поддръжката), инструменти за радиационен мониторинг и дори данни за времето, ако заводът има външни тръбопроводи. Ако CMMS каже, че определен клапан трябва да бъде инспектиран тази смяна, маршрутът на робота автоматично го насочва направо там, без да са необходими ръчни актуализации. Ако към централата се движи буря и се очаква външното налягане в тръбите да варира, роботът ще даде приоритет на тези линии. Тази свързаност означава, че маршрутът не е просто списък с координати – той е съобразен с действителните нужди за поддръжка и безопасност на завода, което прави всяка инспекция по-ценна.
Трябва също да спомена, че непрекъснато усъвършенстваме тези маршрути с машинно обучение. Всеки път, когато роботизирано куче завърши проверка, то изпраща обратно данни за това колко добре е работил маршрутът му: пропуснало ли е някакви петна? Имаше ли забавяне, което можеше да бъде коригирано? Сензорът засече ли нещо, което подсказа, че маршрутът се нуждае от корекция? С течение на времето софтуерът се учи от всяка мисия, така че маршрутите стават по-интелигентни и по-ефективни. Например, в началото някои от нашите роботи биха поели по-дълъг път до зоната на реактора, който минаваше през тесен коридор с висока радиация. Моделът ML забеляза това и коригира маршрута към по-къс коридор с по-ниско излъчване, който работи също толкова добре, намалявайки времето за проверка с 15% за този клиент. Това е красотата на тази технология — става по-добра с всяка употреба, не остарява след една година.
Сега, нека бъдем реални – нито една технология не работи перфектно без човешки надзор. Нашата оптимизация на маршрута не е напълно автономна в смисъл, че работи без никакво въвеждане. Екипите за безопасност на завода могат да влязат по всяко време, за да променят маршрут, да добавят ново място за проверка или да поставят на пауза мисия, ако е необходимо. Този хибриден модел (автоматично регулиране плюс човешки контрол) е това, което го кара да работи за ядрени централи, където безопасността не подлежи на обсъждане. Ние също така правим проверки преди мисията преди всяко бягане: уверете се, че сензорите са калибрирани, маршрутът съответства на приоритетите за деня и че няма нови ограничения, които роботът все още не може да открие. Тази стъпка предотвратява превръщането на малките проблеми в големи закъснения, като например сензор, който е леко отклонен от употреба твърде дълго.

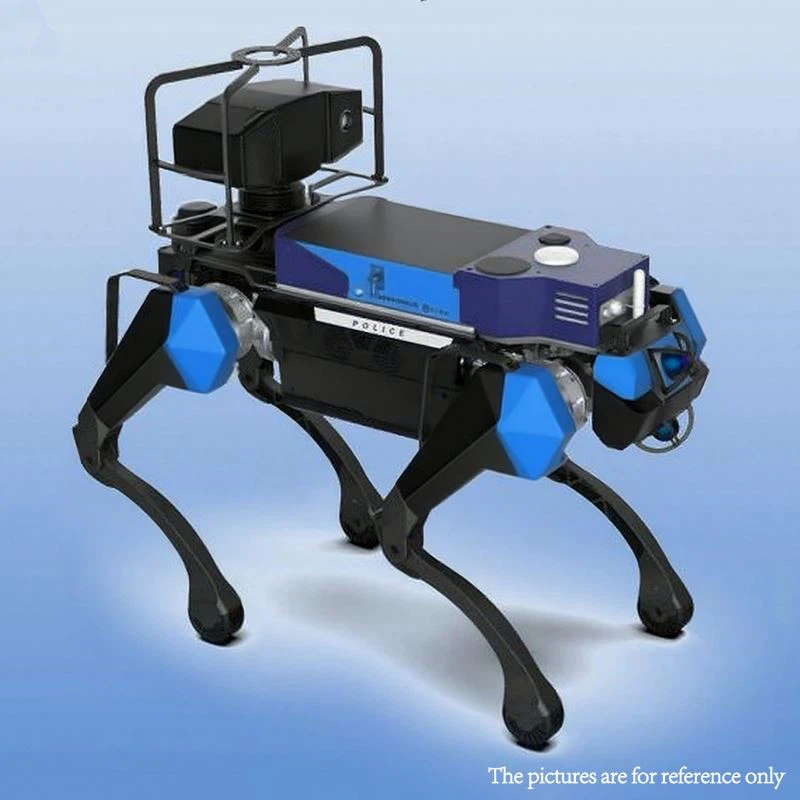
В края на краищата целта за оптимизиране на тези маршрути е проста: предпазване на човешките работници от пътя, намаляване на времето за проверка и улавяне на проблеми, преди да станат големи проблеми. Ядрените централи работят с надеждност и дизайнът на маршрута на нашите роботизирани инспекторски кучета е изграден около тази надеждност. Ако сте любопитни да видите как това работи от първа ръка за специфични за ядрени цели случаи на употреба, нашата специална страница за тези единици е тук: Автономно роботизирано куче за инспекция на ядрени съоръжения. И ако работите в друга индустрия, където маршрутите за инспекция са караница – като нефтопроводи или общи промишлени съоръжения – имаме решения и за това, като автономното роботизирано куче за патрулиране и инспекция, което покрива тези нужди.
Ако сте готови да говорите за това как роботизирано куче за инспекция на ядрена електроцентрала може да работи за вашето съоръжение или искате да се потопите по-дълбоко в нашия процес на оптимизиране на технологиите и маршрутите, свържете се с нашия екип, за да започнете разговор. Ние не просто продаваме роботи – ние помагаме на заводите да направят проверките си по-безопасни, по-бързи и по-точни, така че можете да се съсредоточите върху това, което е най-важно: поддържане на гладкото и безопасно протичане на операциите.
Референции
- Комисия за ядрено регулиране. (2022). Роботизирани технологии за инспекции на атомни електроцентрали. Публикация на NRC № NUREG/BR-0585.
- Международна агенция за атомна енергия. (2021 г.). Автономни системи за безопасност и сигурност на ядрени съоръжения. Серия за ядрена енергия на МААЕ № NG-G-3.15.
- Бостън Динамикс. (2023). Намерете четириногия робот: Приложения за индустриална инспекция. Технически доклад.
- Институт на инженерите по електротехника и електроника. (2022). Оптимизиране на маршрута за автономни роботи в опасни промишлени среди. IEEE Transactions on Robotics, Vol. 38, № 4, стр. 2112-2128.
- Международно дружество по автоматизация. (2021 г.). Интегриране на автономни роботи с промишлени системи за контрол за инспекция. Стандарт ISA-95.03.02.


