


Като доставчик на роботизирани кучета за инспекция на атомни електроцентрали, бях свидетел от първа ръка на забележителните възможности на тези авангардни машини. В атомните електроцентрали, където безопасността и прецизността са от първостепенно значение, тези роботизирани кучета играят решаваща роля при инспекционните задачи. Едно от най-значимите предизвикателства, пред които са изправени, е справянето с препятствията. Нека се задълбочим в това как тези роботизирани кучета преодоляват различни препятствия по време на своите инспекционни мисии.
Сензорни системи: основата на откриването на препятствия
Първата стъпка в справянето с препятствията е тяхното откриване. Нашите роботизирани кучета за инспекция на атомна електроцентрала са оборудвани с изчерпателен набор от сензори. Сензорите LiDAR (Light Detection and Ranging) са в челните редици на тази система за откриване. LiDAR работи, като излъчва лазерни импулси и измерва времето, необходимо на светлината да отскочи от обектите. Това създава подробна 3D карта на околната среда, позволяваща на роботизираното куче да идентифицира местоположението, формата и разстоянието на препятствията.
Например в атомна електроцентрала може да има големи тръби, стелажи за оборудване или дори отломки по пода. Сензорът LiDAR може бързо да открие тези обекти и да предаде информацията на системата за управление на робота. Тези данни в реално време са от съществено значение за робота, за да взема информирани решения за това как да навигира около препятствията.
В допълнение към LiDAR, роботизираните кучета разполагат и с камери. Тези камери предоставят визуална информация, която е полезна за идентифициране на различни видове препятствия. Например, камерите могат да откриват обекти с неправилна форма или обекти със специфични цветове или маркировки. Тези визуални данни могат да се комбинират с данните от LiDAR, за да се създаде по-точна и подробна картина на околната среда.

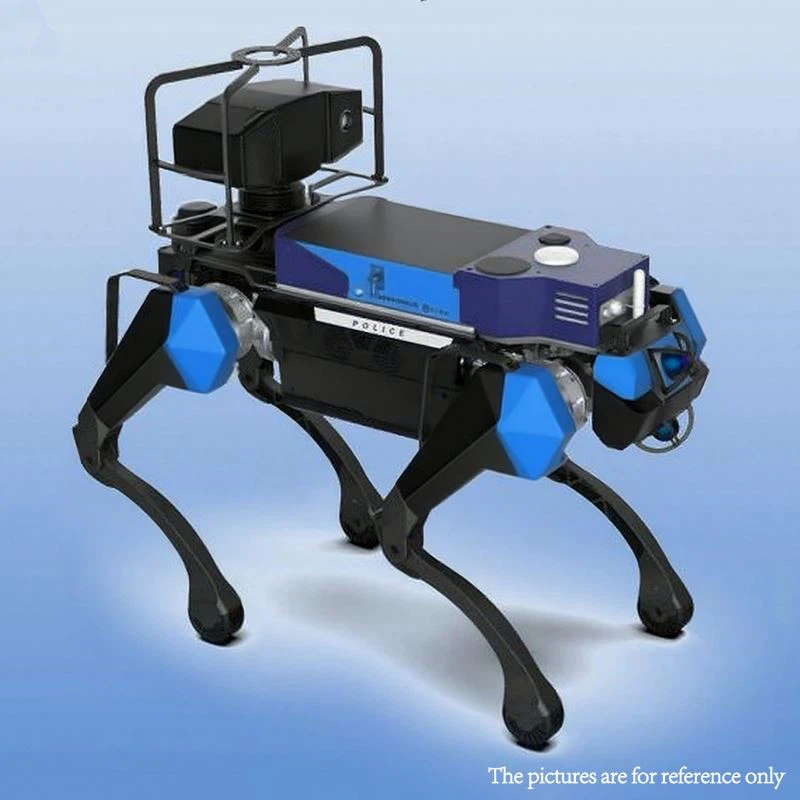
Друг важен сензор е ултразвуковият сензор. Ултразвуковите сензори излъчват високочестотни звукови вълни и измерват времето, необходимо на вълните да отскочат. Те са особено полезни за откриване на обекти от близко разстояние и могат да се използват за откриване на малки препятствия, които могат да бъдат пропуснати от LiDAR или камери.
Интелигентни навигационни алгоритми
След като препятствията бъдат открити, роботизираното куче трябва да реши как да ги заобиколи. Тук влизат в действие интелигентните навигационни алгоритми. Нашите роботизирани кучета използват комбинация от алгоритми за планиране на пътя и техники за машинно обучение.
Алгоритмите за планиране на пътя изчисляват оптималния път, по който роботът да достигне дестинацията си, като избягва препятствията. Тези алгоритми вземат предвид местоположението на препятствията, текущата позиция на робота и дестинацията. Например, алгоритъмът A* обикновено се използва в роботиката за планиране на пътя. Той търси най-краткия път между две точки, като оценява цената на различни пътища.
Използват се и техники за машинно обучение за подобряване на навигационните способности на робота. Роботизираното куче може да се учи от минал опит и да адаптира поведението си съответно. Например, ако срещне определен тип препятствие няколко пъти, то може да научи най-добрия начин да се придвижва около него. Този непрекъснат процес на обучение позволява на робота да се справя по-ефективно с нови и неочаквани препятствия.
Придвижване и маневреност
Физическият дизайн и движението на роботизираното куче са от решаващо значение за справяне с препятствията. Нашите роботизирани кучета за инспекция на атомна електроцентрала са четирикраки, което им осигурява висока степен на стабилност и маневреност.
Краката на роботизираното куче са проектирани да бъдат гъвкави и да се адаптират към различни терени. Те могат да регулират своята височина, дължина и ъгъл, за да се катерят над препятствия, да ги заобикалят или дори да пълзят под тях. Например, ако роботът срещне малко стъпало, той може да повдигне краката си и да се изкачи над него. Ако на пътя му има голям обект, той може да го заобиколи.
Ставите на краката също са оборудвани със сензори, които осигуряват обратна връзка за позицията и движението на краката. Тази обратна връзка се използва за контролиране на движението на краката и гарантиране, че роботът поддържа баланса си, докато навигира около препятствия.
Справяне с различни видове препятствия
Статични препятствия
Статичните препятствия са обекти, които не се движат, като стени, тръби и стелажи за оборудване. Това са най-често срещаните видове препятствия в атомната електроцентрала. Роботизираното куче използва своите сензорни системи, за да открие тези препятствия и след това използва своите навигационни алгоритми, за да планира път около тях. Например, ако има голяма тръба, която блокира пътя, роботът може да изчисли най-краткия път, за да заобиколи тръбата, като същевременно избягва всякакви други препятствия в близост.
Динамични препятствия
Динамичните препятствия са обекти, които се движат, като други роботи, работници или превозни средства. Тези препятствия са по-трудни за справяне, защото тяхната позиция и движение са непредвидими. Роботизираното куче трябва непрекъснато да следи движението на тези препятствия и съответно да коригира пътя си.
За да се справи с динамични препятствия, роботизираното куче използва своите сензори в реално време, за да проследява движението на обектите. След това използва своите навигационни алгоритми, за да предвиди бъдещата позиция на препятствията и да планира път, който избягва сблъсъци. Например, ако работник върви към робота, роботът може да открие движението на работника и да се отдръпне от пътя предварително.
Нередовни препятствия
Неправилните препятствия са обекти със сложни форми или повърхности, като отломки или повредено оборудване. Тези препятствия могат да бъдат трудни за откриване и навигиране. Роботизираното куче използва комбинация от своите сензори, за да открие формата и размера на неправилните препятствия. След това използва способностите си за придвижване, за да намери начин да ги заобиколи. Например, ако на пода има купчина отломки, роботът може да използва краката си, за да прекрачи или заобиколи отломките.
Ролята на дистанционното управление и човешката намеса
Въпреки че нашите роботизирани кучета за инспекция на атомна електроцентрала са проектирани да бъдат автономни, има моменти, когато са необходими дистанционно управление и човешка намеса. В някои случаи препятствията може да са твърде сложни или опасни, за да може роботът да се справи сам.
Дистанционното управление позволява на оператора да поеме управлението на роботизираното куче и да го навигира около препятствията ръчно. Това може да бъде полезно в ситуации, когато сензорите на робота не предоставят точна информация или когато навигационните алгоритми не могат да намерят подходящ път.
Човешката намеса може да се използва и за предоставяне на допълнителни насоки на робота. Например, оператор може да използва знанията си за атомната електроцентрала, за да насочи робота към най-добрия маршрут около препятствие.
Нашите продукти и техните възможности
Ние предлагаме набор от роботизирани кучета, предназначени за различни инспекционни задачи в атомни електроцентрали. НашитеАвтономно роботизирано куче за патрулиране и инспекцияе универсална машина, която може да се справи с различни препятствия. Той е оборудван с най-съвременни сензори и навигационни алгоритми, което го прави способен да навигира в сложни среди.
НашитеАвтономен четириног робот за инспекция на нефтопроводи и газопроводисъщо има отлични възможности за справяне с препятствия. Той е проектиран да работи в тежки условия и може да преодолява препятствия като неравен терен, тръбопроводи и клапани.
TheАвтономно роботизирано куче за инспекция на ядрено съоръжениее специално пригоден за уникалните предизвикателства на атомните електроцентрали. Той може да се справи с препятствия като оборудване, защитено от радиация, кабели за високо напрежение и сложни тръбни системи.
Свържете се с нас за поръчки
Ако се интересувате от нашите роботизирани кучета за инспекция на атомна електроцентрала и искате да научите повече за техните способности за справяне с препятствията, ви каним да се свържете с нас за обсъждане на поръчката. Нашият екип от експерти ще се радва да отговори на вашите въпроси и да ви предостави подробна информация за нашите продукти.
Референции
- Siciliano, B., & Khatib, O. (Eds.). (2016). Springer наръчник по роботика. Спрингър.
- Thrun, S., Burgard, W., & Fox, D. (2005). Вероятностна роботика. MIT преса.
- Крейг, JJ (2005). Въведение в роботиката: механика и управление. Пиърсън Прентис Хол.


