


Като доставчик на роботизирани кучета за инспекция на атомни електроцентрали често ме питат как тези иновативни машини избягват сблъсъци с хора в среда с толкова високи залози. В този блог ще разгледам техническите аспекти и стратегии, които правят нашите роботизирани кучета безопасни и ефективни в атомни електроцентрали.
Значението на избягването на сблъсък в атомни електроцентрали
Атомните електроцентрали са сложна и силно регулирана среда. Наличието на радиоактивни материали, оборудване с високо напрежение и стриктни протоколи за безопасност означава, че всеки сблъсък между роботизирано куче и човек може да има сериозни последствия. Не само може да причини физически щети на персонала, но също така може да наруши нормалната работа на електроцентралата и потенциално да доведе до инциденти, свързани с безопасността. Следователно избягването на сблъсък е критична характеристика на нашите роботизирани кучета за инспекция на атомна електроцентрала.
Сензорни системи за откриване на сблъсък
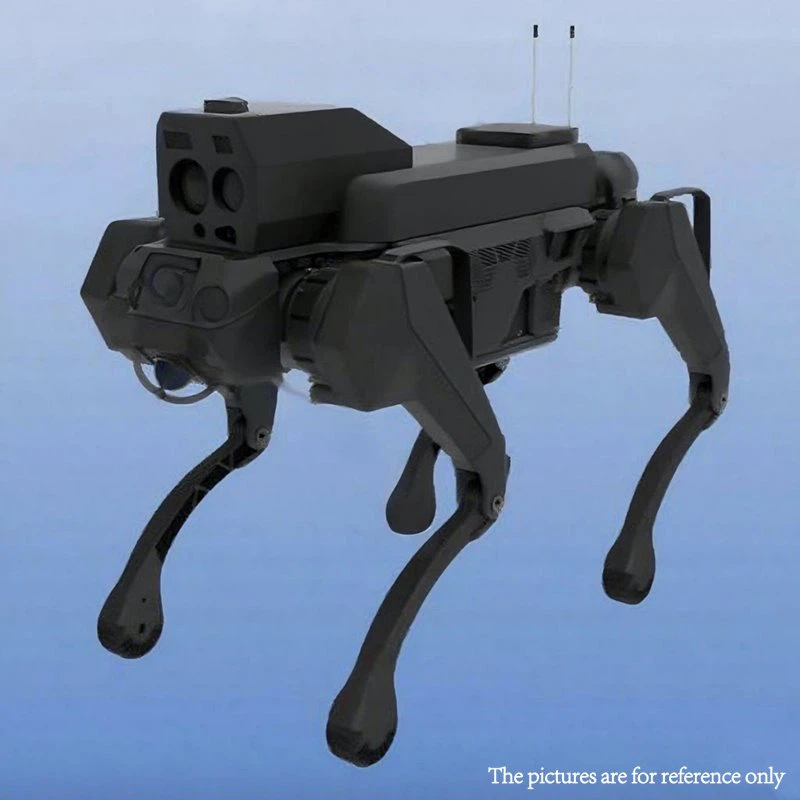
Нашите роботизирани кучета са оборудвани с цялостен набор от сензорни системи, които им позволяват да откриват присъствието на хора и други препятствия по пътя си.
LiDAR (откриване на светлина и обхват)
LiDAR е един от най-важните сензори на нашите роботизирани кучета. Той работи чрез излъчване на лазерни импулси и измерване на времето, необходимо на светлината да отскочи обратно от обектите в околната среда. Това позволява на роботизираното куче да създаде подробна 3D карта на заобикалящата го среда. Анализирайки тази карта, роботизираното куче може да идентифицира позицията, формата и движението на хора и други обекти. Например, ако човек върви към роботизираното куче, сензорът LiDAR може да засече движението на човека и да изчисли разстоянието между кучето и човека. Въз основа на тази информация роботизираното куче може да коригира пътя си, за да избегне сблъсък.
Фотоапарати
Камерите са друг основен сензор на нашите роботизирани кучета. Те предоставят визуална информация за околната среда, която може да се използва за откриване на хора и други обекти. Нашите роботизирани кучета са оборудвани с камери с висока разделителна способност, които могат да заснемат ясни изображения дори при условия на слаба светлина. Изображенията, заснети от камерите, се обработват с помощта на алгоритми за компютърно зрение, за да се идентифицират хората, техните пози и движения. Например, ако човек стои неподвижно или ходи, камерата може да открие формата на тялото на човека и модела на движение. След това тази информация се използва, за да се определи дали човекът е потенциална пречка и как трябва да реагира роботизираното куче.
Ултразвукови сензори
Ултразвуковите сензори се използват за откриване на обекти от близко разстояние. Те работят, като излъчват високочестотни звукови вълни и измерват времето, необходимо на вълните да отскочат от обектите. Ултразвуковите сензори са особено полезни за откриване на обекти, които не са лесно видими за LiDAR или камери, като малки препятствия или обекти в слепи зони. Например, ако има малък предмет на земята пред роботизираното куче, ултразвуковият сензор може да го открие и да предупреди роботизираното куче да го избегне.
Навигация и планиране на маршрута
В допълнение към сензорните системи, нашите роботизирани кучета използват усъвършенствани алгоритми за навигация и планиране на пътя, за да избегнат сблъсъци с хора.
Картографиране и локализация
Преди роботизираното куче да започне инспекционната си мисия, то създава карта на околната среда в атомната електроцентрала. Тази карта включва информация за разположението на завода, местоположението на оборудването и пътищата, които са достъпни за навигация. След това роботизираното куче използва тази карта, за да се локализира в околната среда. Познавайки собствената си позиция, роботизираното куче може да планира безопасен път до местоназначението си.
Динамично планиране на пътя
Нашите роботизирани кучета са способни на динамично планиране на пътя, което означава, че могат да коригират пътя си в реално време въз основа на променящата се среда. Например, ако пред роботизираното куче изведнъж се появи човек, кучето може бързо да преизчисли пътя си, за да избегне човека. Алгоритъмът за динамично планиране на пътя отчита позицията и движението на човека, както и наличното пространство в околната среда. Това гарантира, че роботизираното куче може да намери най-безопасния и ефективен път до местоназначението си, като същевременно избягва сблъсъци.
Поведенчески стратегии за избягване на сблъсък
В допълнение към техническите решения, нашите роботизирани кучета използват и поведенчески стратегии за избягване на сблъсъци с хора.
Забавете и спрете
Когато роботизираното куче открие човек на пътя си, то първо ще намали скоростта си. Това дава на човека време да се отдръпне от пътя. Ако човекът не се движи, роботизираното куче ще спре напълно, за да избегне сблъсък. Тази проста, но ефективна стратегия гарантира, че роботизираното куче може да реагира бързо на неочаквани ситуации и да предотврати сблъсъци.
Комуникация с хората
Нашите роботизирани кучета също са оборудвани с комуникационни системи, които им позволяват да взаимодействат с хората. Например, роботизираното куче може да използва гласови съобщения или визуални сигнали, за да предупреди хората за присъствието си. Ако човек блокира пътя на роботизираното куче, кучето може да изпрати съобщение с молба към човека да се премести. Това спомага за подобряване на безопасността и ефективността на процеса на проверка чрез намаляване на вероятността от сблъсъци.
Казуси и приложения в реалния свят
За да илюстрираме ефективността на нашата технология за избягване на сблъсък, нека да разгледаме някои приложения от реалния свят.
Инспекция на ядрени реактори
В проект за инспекция на ядрен реактор нашето роботизирано куче беше използвано за инспекция на вътрешността на реактора. Роботизираното куче успя да се ориентира в сложната среда на реактора, като същевременно избягва сблъсъци с персонала по поддръжката. Сензорите LiDAR и камерата на роботизираното куче предоставиха точна информация за позицията на персонала, а алгоритъмът за динамично планиране на пътя позволи на кучето да коригира пътя си в реално време. В резултат на това проверката беше завършена безопасно и ефективно.
Патрулиране на периметъра на атомната електроцентрала
Нашите роботизирани кучета се използват и за патрулиране и проверка на периметрите на атомната електроцентрала. В това приложение роботизираното куче трябва да избягва сблъсъци с охранителния персонал и други посетители. Сензорните системи на роботизираното куче могат да открият присъствието на хора от разстояние, а поведенческите стратегии гарантират, че кучето може да взаимодейства безопасно с хората. Например, ако охранител върви по периметъра, роботизираното куче ще забави и ще даде на пазача достатъчно място за преминаване.

Заключение
Нашите роботизирани кучета за инспекция на атомни електроцентрали са проектирани с усъвършенствана технология за избягване на сблъсък, за да гарантират безопасността на хората в атомните електроцентрали. Комбинацията от сензорни системи, алгоритми за навигация и планиране на пътя и поведенчески стратегии позволява на роботизираните кучета да работят безопасно и ефективно в сложни среди. Ако се интересувате от нашите продукти и искате да научите повече за това как нашите роботизирани кучета могат да отговорят на вашите нужди от инспекция на ядрена електроцентрала, моля, посетете нашите уебсайтове:Автономен четириног робот за инспекция на нефтопроводи и газопроводи,Автономно роботизирано куче за патрулиране и инспекция,Автономно роботизирано куче за инспекция на ядрено съоръжение. Приветстваме ви да се свържете с нас за доставка и допълнителни дискусии.
Референции
- „Роботика в атомни електроцентрали: безопасност и ефективност“, Journal of Nuclear Engineering, том 12, брой 3, 2023 г.
- „Стратегии за избягване на сблъсък за мобилни роботи“, IEEE Transactions on Robotics, том 18, брой 6, 2022 г.
- „Сензорни системи за роботизирана навигация“, International Journal of Robotics Research, том 25, брой 4, 2021 г.


