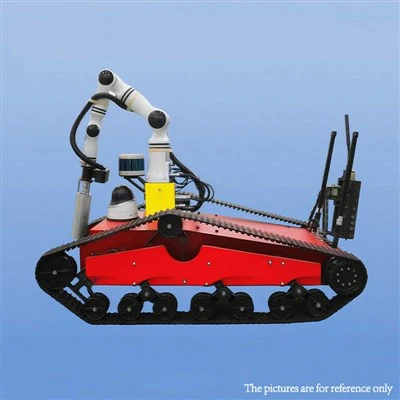
След природно бедствие или широкомащабна авария, процесът на отстраняване на отломки в районите на бедствие е критична и предизвикателна задача. Проследените роботи за спешно реагиране се превърнаха в ценни инструменти в тази трудна мисия. Като водещ доставчик на проследени роботи за спешно реагиране, ние сме добре запознати с възможностите и ползите, които тези роботи предоставят на масата.


Основите на премахването на отломки в бедствени райони
Отстраняването на отломки в районите на бедствия не означава само разчистване на останките; става въпрос за възстановяване на нормалния живот, осигуряване на безопасност и улесняване на процеса на реконструкция. Традиционните методи за отстраняване на отломки, като използването на тежки машини и човешки труд, имат ограничения. В много случаи околната среда в районите на бедствия е изключително опасна, с нестабилни структури, химически разливи или наличие на ядрени, биологични и химически (NBC) опасности. Човешките работници са изложени на висок риск от нараняване или излагане на тези опасности.
Как работят проследените роботи за спешно реагиране
Нашите верижни роботи за спешно реагиране са проектирани с висока степен на мобилност. Верижният дизайн им позволява да преминават през неравен и неравен терен, който обикновено се среща в райони на бедствия, като пълни с чакъл улици, кални и разпръснати полета. Веригите осигуряват по-добро сцепление от традиционните колела, което позволява на роботите да се движат напред и назад, да се обръщат и дори да се катерят по малки препятствия с относителна лекота.
Оборудвани с мощни манипулатори, тези роботи могат да изпълняват различни задачи, свързани с отстраняването на отломки. Манипулаторите са проектирани да захващат, повдигат и преместват различни видове отпадъци, от малки парчета дърво и метал до по-големи бетонни плочи. Те могат да се управляват дистанционно от оператори от безопасно разстояние, като се гарантира, че операторите не са изложени на опасностите в зоната на бедствието.
Специални функции за опасни среди
Когато работите в райони, засегнати от бедствия, винаги съществува риск от излагане на ХБРЯ опасности. НашитеХБРЯ робот за реакция в опасна средае специално проектиран да работи в такива предизвикателни условия. Той е оборудван със специални сензори, които могат да открият наличието на химически, биологични и радиологични агенти. След като тези опасности бъдат открити, роботът може да се използва за картографиране на засегнатите райони, което позволява на екипите за спешно реагиране да разработят подходящи стратегии за справяне със замърсяването.
В допълнение, наПроследяван робот за ХБРЯ откриване и опасно разузнаванеиграе решаваща роля в операциите по отстраняване на отломки в райони с потенциални заплахи за NBC. Той може да извършва разузнавателна работа, като идентифицира зони, където отстраняването на отломки трябва да се подхожда с повишено внимание. Събирайки информация за местоположението и степента на опасностите, той помага за предотвратяване на вторични бедствия по време на процеса на отстраняване на отломки.
Предимства от използването на проследявани роботи при премахване на отломки
Подобрена безопасност
Най-значимото предимство на използването на проследени роботи за спешно реагиране при отстраняване на отломки е повишената безопасност, която осигуряват. Като заместват човешките работници в опасни и високорискови зони, роботите намаляват броя на потенциалните наранявания и смъртни случаи. Те могат да преминават през нестабилни структури и зони с опасни материали, изпълнявайки задачи, които биха били твърде опасни за хората.
Ефективност и прецизност
Верижните роботи могат да работят непрекъснато, без да се уморяват, което значително подобрява ефективността на операциите по отстраняване на отломки. Те могат да бъдат програмирани да изпълняват специфични задачи с висока точност, като гарантират, че отломките се отстраняват по подреден начин. Тази прецизност е особено важна, когато се работи с райони, където може да има хванати в капан оцелели или ценна инфраструктура, която трябва да бъде защитена.
Разходи - ефективност
В дългосрочен план използването на верижни роботи за отстраняване на отломки може да бъде икономически ефективно решение. Въпреки че първоначалната инвестиция в тези роботи може да е относително висока, спестяванията от гледна точка на намалени разходи за труд, по-малко наранявания, свързани с работа, и по-бързо изпълнение на задачите по отстраняване на отломки могат да надхвърлят първоначалните разходи.
Казуси от практиката относно използването на проследявани роботи при отстраняване на отломки
Няколко ситуации в реалния свят демонстрираха ефективността на проследяваните роботи за реагиране при спешни случаи при отстраняване на отломки. След земетресението в голям град нашите верижни роботи бяха разположени, за да разчистят развалините в райони, където сградите бяха срутени. Възможностите за мобилност и манипулиране на роботите им позволиха да получат достъп до труднодостъпни места и да премахнат големи парчета отломки, което ускори операциите по търсене и спасяване, а по-късно и процеса на реконструкция.
При друг сценарий, след експлозия на химически завод, нашите роботи с проследяване, работещи с ХБРЯ, бяха използвани за картографиране на замърсените зони и безопасно отстраняване на отломките. Сензорите на роботите откриха наличието на вредни химикали и тяхното дистанционно контролирано действие гарантира, че никой оператор не е бил изложен на токсичните вещества по време на отстраняването на отломките.
Бъдещо развитие на проследени роботи за спешно реагиране
Технологията на проследяваните роботи за спешно реагиране непрекъснато се развива. Бъдещото развитие може да се съсредоточи върху увеличаване на автономността на роботите, което им позволява да вземат по-независими решения по време на операции по отстраняване на отломки. Това може да включва функции като самонавигация, оценка на опасността в реално време и динамично разпределение на задачи.
В допълнение, подобренията в сензорната технология ще подобрят способността на роботите да откриват и реагират на по-широк спектър от опасности. Ще бъдат разработени и модерни комуникационни системи, за да се осигури безпроблемно взаимодействие между роботите и екипите за спешно реагиране.
Свържете се с нас за вашите нужди за спешна реакция
Ако вашата организация участва в операции за реагиране при извънредни ситуации и се нуждае от надеждни и високоефективни проследявани роботи за реагиране при извънредни ситуации, ние сме вашият доверен доставчик. Нашите роботи са проектирани да отговарят на най-взискателните изисквания в засегнатите от бедствия райони, осигурявайки безопасност, ефективност и прецизност при задачите по отстраняване на отломки.
Каним ви да се свържете с нас за повече информация относно нашите продукти и да обсъдим вашите специфични нужди. Независимо дали сте изправени пред широкомащабно природно бедствие или местна извънредна ситуация, нашите проследявани роботи за спешно реагиране могат да направят значителна разлика в процеса на отстраняване на отломки.
Референции
Burgess, J. & Koshis, S. (2015). Роботизирани системи за реакция при бедствия. Спрингър.
Murphy, RR (2004). Роботика при бедствия. MIT Press.
Thrun, S., Burgard, W., & Fox, D. (2005). Вероятностна роботика. MIT Press.